Wie wählt man eine Wellenkupplung aus?
NBK wählt in vier Schritten aus. Zuerst den Kupplungstyp nach der Anwendung bestimmen. Dann einen Werkstoff passend zur Einsatzumgebung wählen. Danach eine Baugröße, die zu Drehmoment, Bauraum und Wellenbohrungen passt. Zuletzt die Wellenbefestigung festlegen.
Schritt 1 — Motion Control oder Leistungsübertragung?
Alles folgt aus dieser einen Frage, denn sie entscheidet, welche Eigenschaft Sie optimieren.
Motion Control heißt: Servo- oder Schrittmotor treibt eine Kugelgewindespindel oder einen Tisch an, und die Positioniergenauigkeit ist der eigentliche Zweck. NBK formuliert die Konsequenz unmissverständlich: Es sei „zwingend, einen Typ ohne Spiel in Drehrichtung zu wählen, also einen Nullspiel-Typ“. Jedes Spiel zwischen den Naben ist Positionierfehler, den Sie nicht kompensieren können.
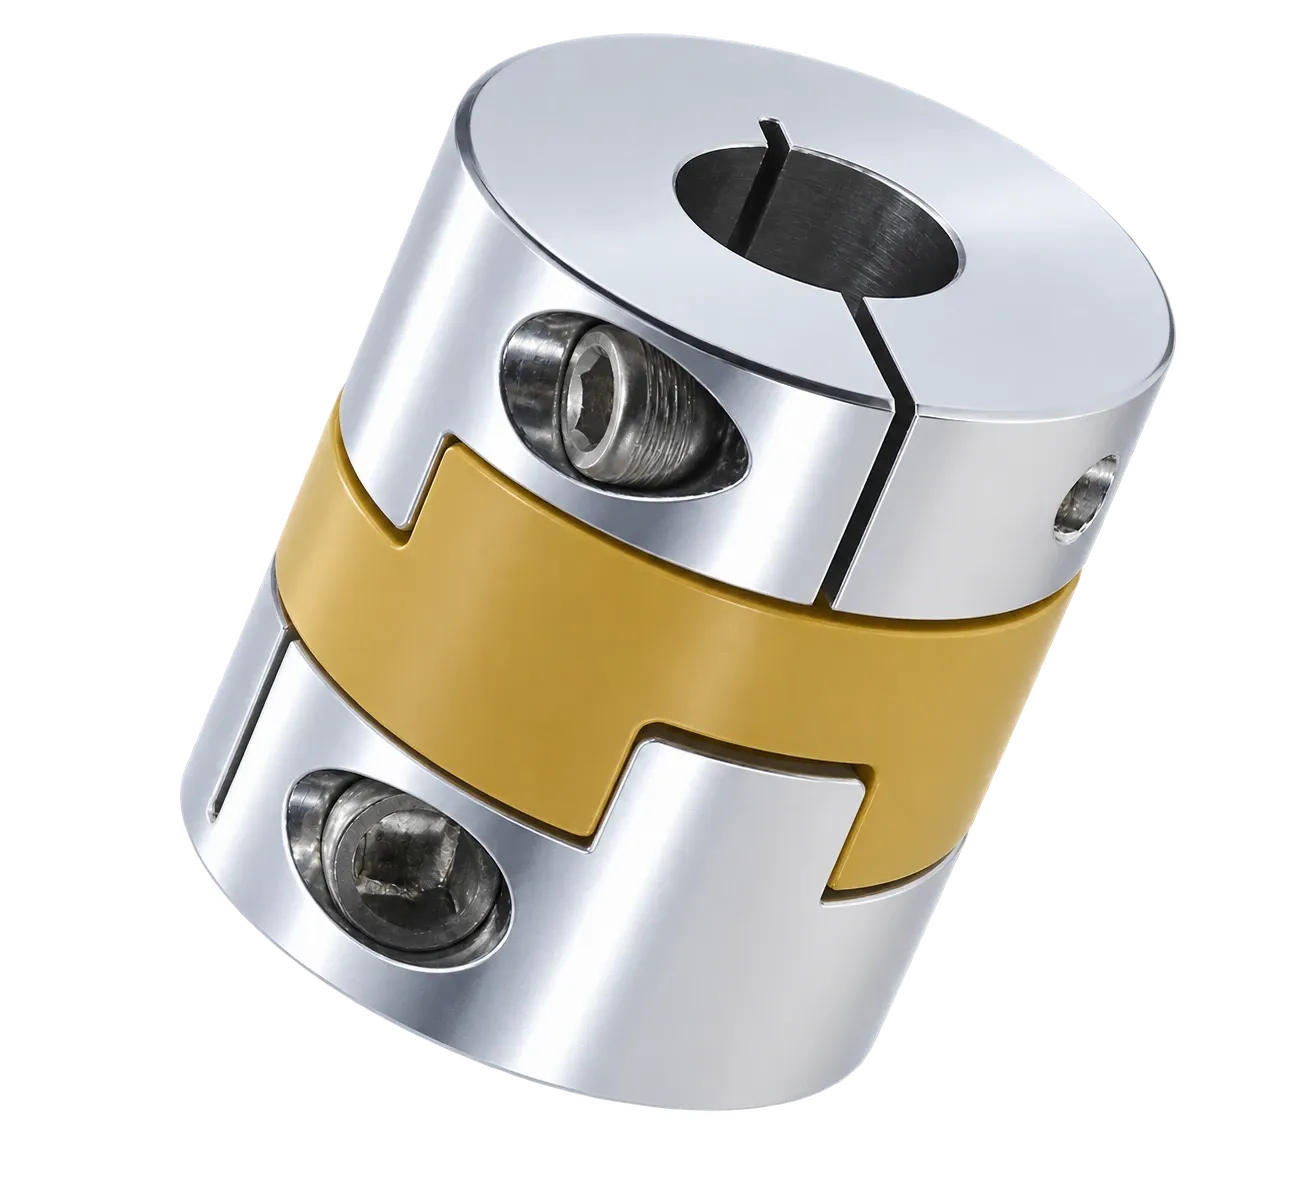
Leistungsübertragung heißt: Standardmotor treibt Pumpe, Mischer oder Förderer an. Hier kaufen Sie Drehmomentkapazität und Versatztoleranz, keine Mikrometer. NBKs Standard ist hier die Klauenkupplung; wird der Versatz größer, als eine Klauenkupplung verträgt, ist die Oldham-Kupplung die Antwort — sie hat den höchsten zulässigen Versatz im gesamten Programm.
Eine Korrektur, die ältere Lehrbücher überholt: Für Servoanwendungen galt die Lamellenkupplung wegen ihrer Ganzmetall-Steifigkeit lange als Reflexantwort. NBK sagt heute anderes: „Da sich die Motorleistung dramatisch verbessert hat, sind High-Gain-Gummikupplungen ideal.“ Die Gummitypen dämpfen die Resonanz, die Sie zwingt, die Servoverstärkung zu senken — das bringt mehr als reine Torsionssteifigkeit. Der nächste Artikel dieser Reihe misst genau das.
Wofür jeder Typ wirklich taugt
| Kupplungstyp | Nullspiel | Zulässiger Versatz | NBKs Ein-Satz-Urteil |
|---|---|---|---|
| High-Gain-Gummi (XGT2) | Ja | Gut | Am besten für Servomotoren |
| Lamellen (XHW · XHS) | Ja | Gut | Bei Servoleistung nur von Gummi übertroffen |
| Schlitz (MST · MSX) | Ja | Gering | Klassiker, auch als Sonderanfertigung |
| Balg (MFB · MFBS) | Ja | Gut | Am besten für Encoder |
| Oldham (MOR · MOM) | Nein | Bester im Programm | Hoher zulässiger Versatz |
| Klauen (MJC · MJS · MJB) | Eingeschränkt — siehe unten | Gut | Am besten für Leistungsübertragung |
| Kreuzgelenk (XUT) | Nahezu spielfrei | Gut | Reduziert die Wellenbelastung |
| Verzahnung (MSF) | Nein | Gut | Günstig, für Standardmotoren |
| Starr (MRG · MRGS) | Ja | Keiner | Hochkoaxiale Verbindung |
NBKs eigener Vergleich, von NBK selbst vereinfacht: „Jeder vorgestellte Kupplungstyp hat je nach Größe und Werkstoff einen Leistungsbereich für Torsionssteifigkeit usw.“ Quelle: Couplings Basics Brochure, S. 3–4.
Schritt 3 — Nach Drehmoment auslegen, dann für Temperatur korrigieren
In jeder NBK-Tabelle stehen zwei Drehmomentwerte. Das Nenndrehmoment überträgt die Kupplung dauerhaft; das Maximaldrehmoment übersteht sie kurzzeitig — bei den meisten Baureihen exakt der doppelte Nennwert.
Und nun der Teil, der Ihnen eine Rechnung erspart: Laut NBK berücksichtigt das Nenndrehmoment „Lastschwankungen im Betrieb, sodass bei der Auswahl keine Korrektur des Nenndrehmoments erforderlich ist“. Im Katalog steht deshalb keine Betriebsfaktor-Tabelle — Sie sollen keine brauchen. Wählen Sie so, dass das Lastmoment im Dauerbetrieb unter dem Nenndrehmoment bleibt. Fertig.
Mit einer Ausnahme, die in den Oldham-Tabellen steht: Diese Werte setzen keine Lastschwankung und eine einzige Drehrichtung voraus. Reversiert Ihre Oldham-Anwendung oder schwankt die Last, wählen Sie eine Nummer größer.
Zwingend ist dagegen die Temperaturkorrektur. Über 30 °C Umgebungstemperatur müssen Nenn- und Maximaldrehmoment mit einem Korrekturfaktor multipliziert werden — und der greift spürbar, denn 40 °C im Schaltschrank sind nichts Exotisches.
Temperatur-Korrekturfaktor
| Umgebungstemperatur | XGT2 · XGL2 · XGS2 | MJC · MJS · MJB · MSF |
|---|---|---|
| Bis 30 °C | 1,00 | 1,00 |
| 30–40 °C | 0,80 | 0,80 |
| 40–60 °C | 0,70 | 0,70 |
| 60–120 °C | 0,55 | Nicht zulässig — 60 °C ist die Grenze |
Nenn- und Maximaldrehmoment mit diesem Faktor multiplizieren. Zulässiger Bereich: XGT2/XGL2/XGS2 −10 bis 120 °C; MJC/MJS/MJB und MSF −20 bis 60 °C. Quelle: Katalogauszug „Shaft couplings“, S. 39–40, 131–132, 205–206.
Abkürzung: Kupplungsgröße nach Servomotor-Nennleistung
| Nennleistung | Nenndrehmoment | XGT2 / XGL2 | XHW (Lamellen) |
|---|---|---|---|
| 10 W | 0,032 N·m | 15C | 19C |
| 50 W | 0,16 N·m | 19C | 19C |
| 100 W | 0,32 N·m | 19C | 19C |
| 200 W | 0,64 N·m | 30C | 27C |
| 400 W | 1,3 N·m | 30C | 34C |
| 750 W | 2,4 N·m | 39C | 39C |
Von NBK empfohlene Größen, für Direktantrieb ohne Getriebe; Motordaten sind Richtwerte. Gilt auch für Servomotoren mit 350 % Spitzenmoment. Quelle: Katalogauszug „Shaft couplings“, S. 21–22.
Schritt 4 — Wie die Kupplung die Welle greift
NBK bietet sieben Befestigungsarten. In der Praxis läuft es meist auf die ersten beiden hinaus.
- Gewindestift — am günstigsten und am weitesten verbreitet. Der Haken steht klar im Katalog: Die Schraubenspitze berührt die Welle direkt und kann sie „verkratzen oder die Demontage erschweren“.
- Klemmung — die Schraube presst die Bohrung auf die Welle. „Montage und Demontage sind einfach, und es besteht kein Risiko, die Welle zu verkratzen.“ Für alles, was gewartet wird, ist das den Aufpreis wert.
- Geschlitzt und halbgeschlitzt — die Bohrung öffnet vollständig, die Kupplung lässt sich abnehmen, ohne Motor oder Maschine zu verschieben.
- Passfeder — für höhere Drehmomente, aber nie allein: Sie muss mit Gewindestift oder Klemmung kombiniert werden, um axiale Bewegung zu verhindern.
- Spannbuchse — Keilwirkung des Kegels; die Wahl für Werkzeugmaschinenspindeln.
- Adapter + Klemmung — für die 1:10-Kegelwellen mancher Servomotoren.
Ein Maß entscheidet, ob das alles funktioniert: die Welle. NBK empfiehlt die Wellentoleranz h6 oder h7, und die Welle muss auf die volle Nabenlänge der Tabelle eingeführt werden — zu kurz, und die Welle rutscht durch oder die Klemmung bricht; zu tief, und die Wellen stoßen in der Kupplung zusammen.
Die drei Typen, die die meisten Maschinen abdecken
Servo-Positionierung, Ganzmetall-Steifigkeit oder rohes Drehmoment mit nachgiebigem Elastomer — starten Sie hier.
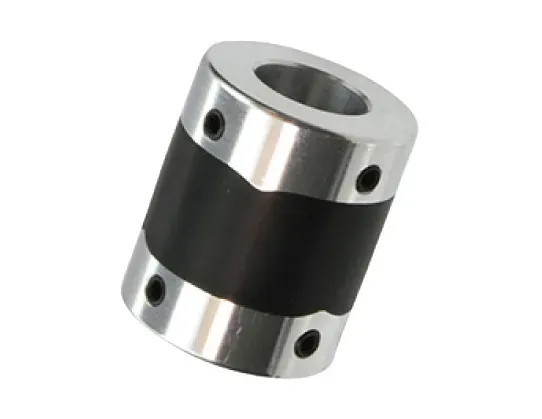
High-Gain-Elastomerkupplung (XGT · XGL · XGS)
Spielfreie Elastomerkupplung, die hohe Torsionssteifigkeit mit hervorragender Schwingungs- und Stoßdämpfung verbindet, ideal für dynamische Servoantriebe.
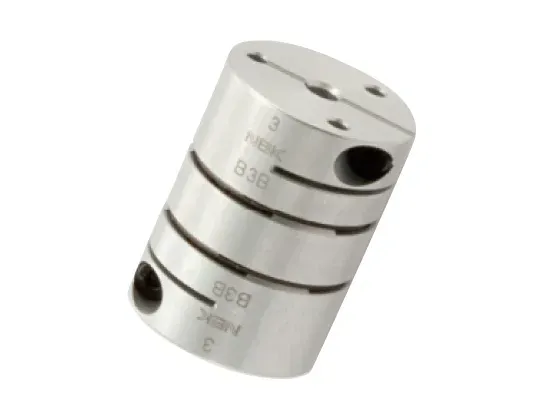
Spielfreie Lamellen-Wellenkupplung (XHW · XHS · XHW-L)
Spielfreie Lamellenkupplung aus Edelstahl mit sehr hoher Torsionssteifigkeit für hochdynamische, hochpräzise Servo- und Schrittmotor-Positionierung.
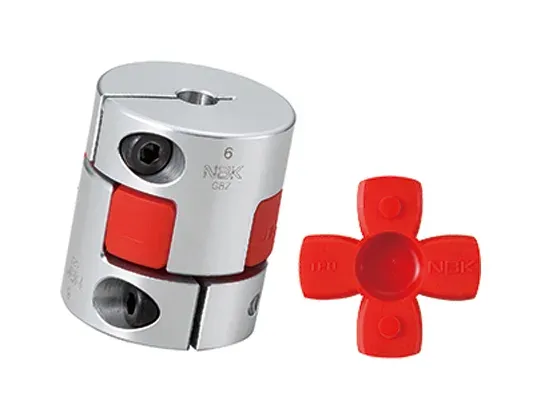
Klauenkupplung (MJC · MJS · MJB)
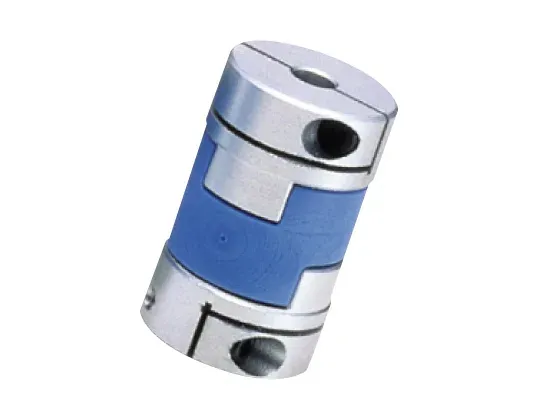
Elastomer-Klauenkupplung, die hohes Drehmoment überträgt und Schwingungen sowie Versatz dämpft: spielfrei mit passgenauen Einsätzen und elektrischer Isolierung.
Unsicher, was Ihre Maschine braucht?
Schicken Sie uns Drehmoment, Drehzahl, Versatz und Umgebung. Unsere Ingenieure antworten innerhalb von 24 Stunden mit einer konkreten Empfehlung — und auf Wunsch mit einem Muster.